Beispiel für die Inbetriebnahme einer Gantry-Achse
Das folgende Beispiel zeigt die notwendigen Schritte für die Inbetriebnahme einer Gantry-Achse.
1) Hinzufügen eines Gantry-Knoten im Gerätebaum
a. Rechtsklick auf Kinematik
b. Gerät hinzufügen…
c. „Gantry“ auswählen
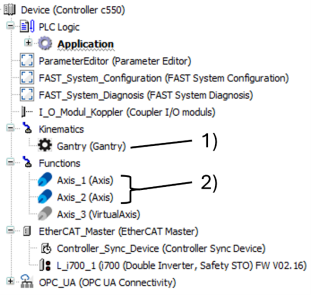
Abbildung 1: Gerätebaum mit Gantry-Knoten
2) Inbetriebnahme der Einzelachsen
Die Einstellung der Achsen im Gantry-Verbund erfolgt im ersten Schritt analog zur Inbetriebnahme einer Einzelachse. Dazu ist unter anderem die Parametrierung von
-
Motor, Geber, Bremse, …
-
Getriebeübersetzung, Vorschubkonstante, …
-
Basiseinstellungen
-
Referenziermodus
-
…
Nicht erforderlich ist hingegen ein Autotuning der einzelnen Achsen. Dies erfolgt später im gekoppelten Zustand.
Abbildung 2 Inbetriebnahme des Gantry-Knotens über LES-Dialoge
3) Inbetriebnahme des Gantry-Knotens
Damit die Achsen zu einer Gantry-Achse zusammengefügt werden können, sind die folgenden Schritte notwendig
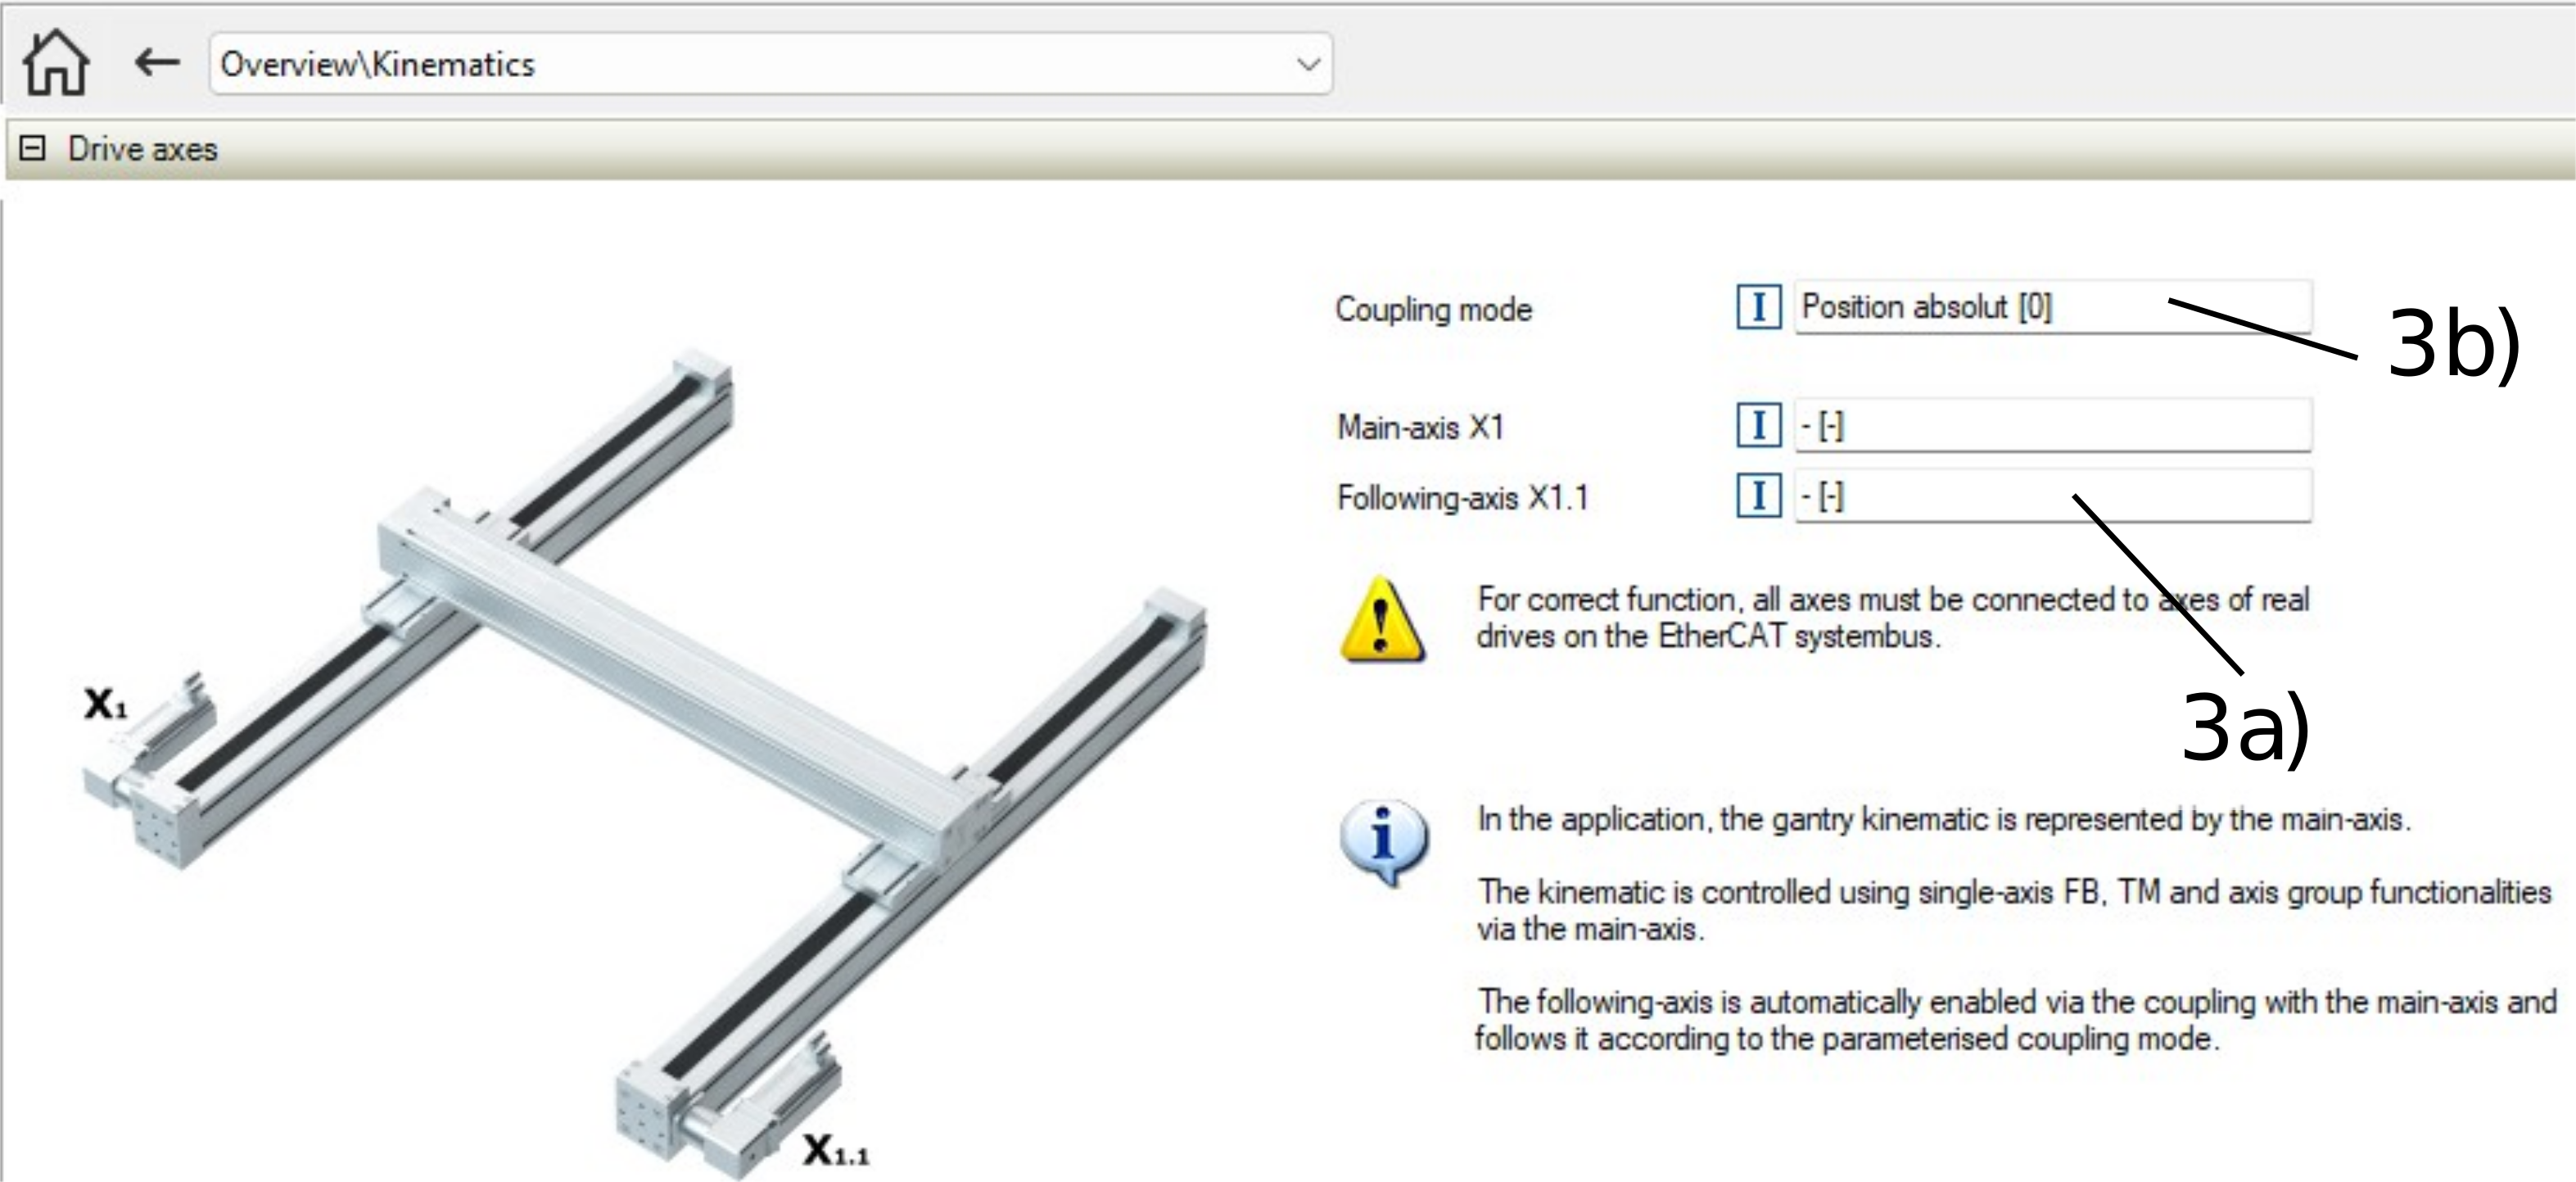
a) Koppeln der Einzelachsen zu Gantry-Achse (Subindex 30 und 31)
-
Über den LES-Dialog (siehe Abbildung 2)
-
Über den Funktionsbaustein L_MK1P_AddAxisToKinematic
b) Kopplungsmodus (Subindex 35) auswählen
-
Die Achsen können über die Position (absolut und relativ) sowie als Drehmomentenstütze oder Drehmomentenregler gekoppelt werden.
c) Automatisches Ausrichten einstellen
-
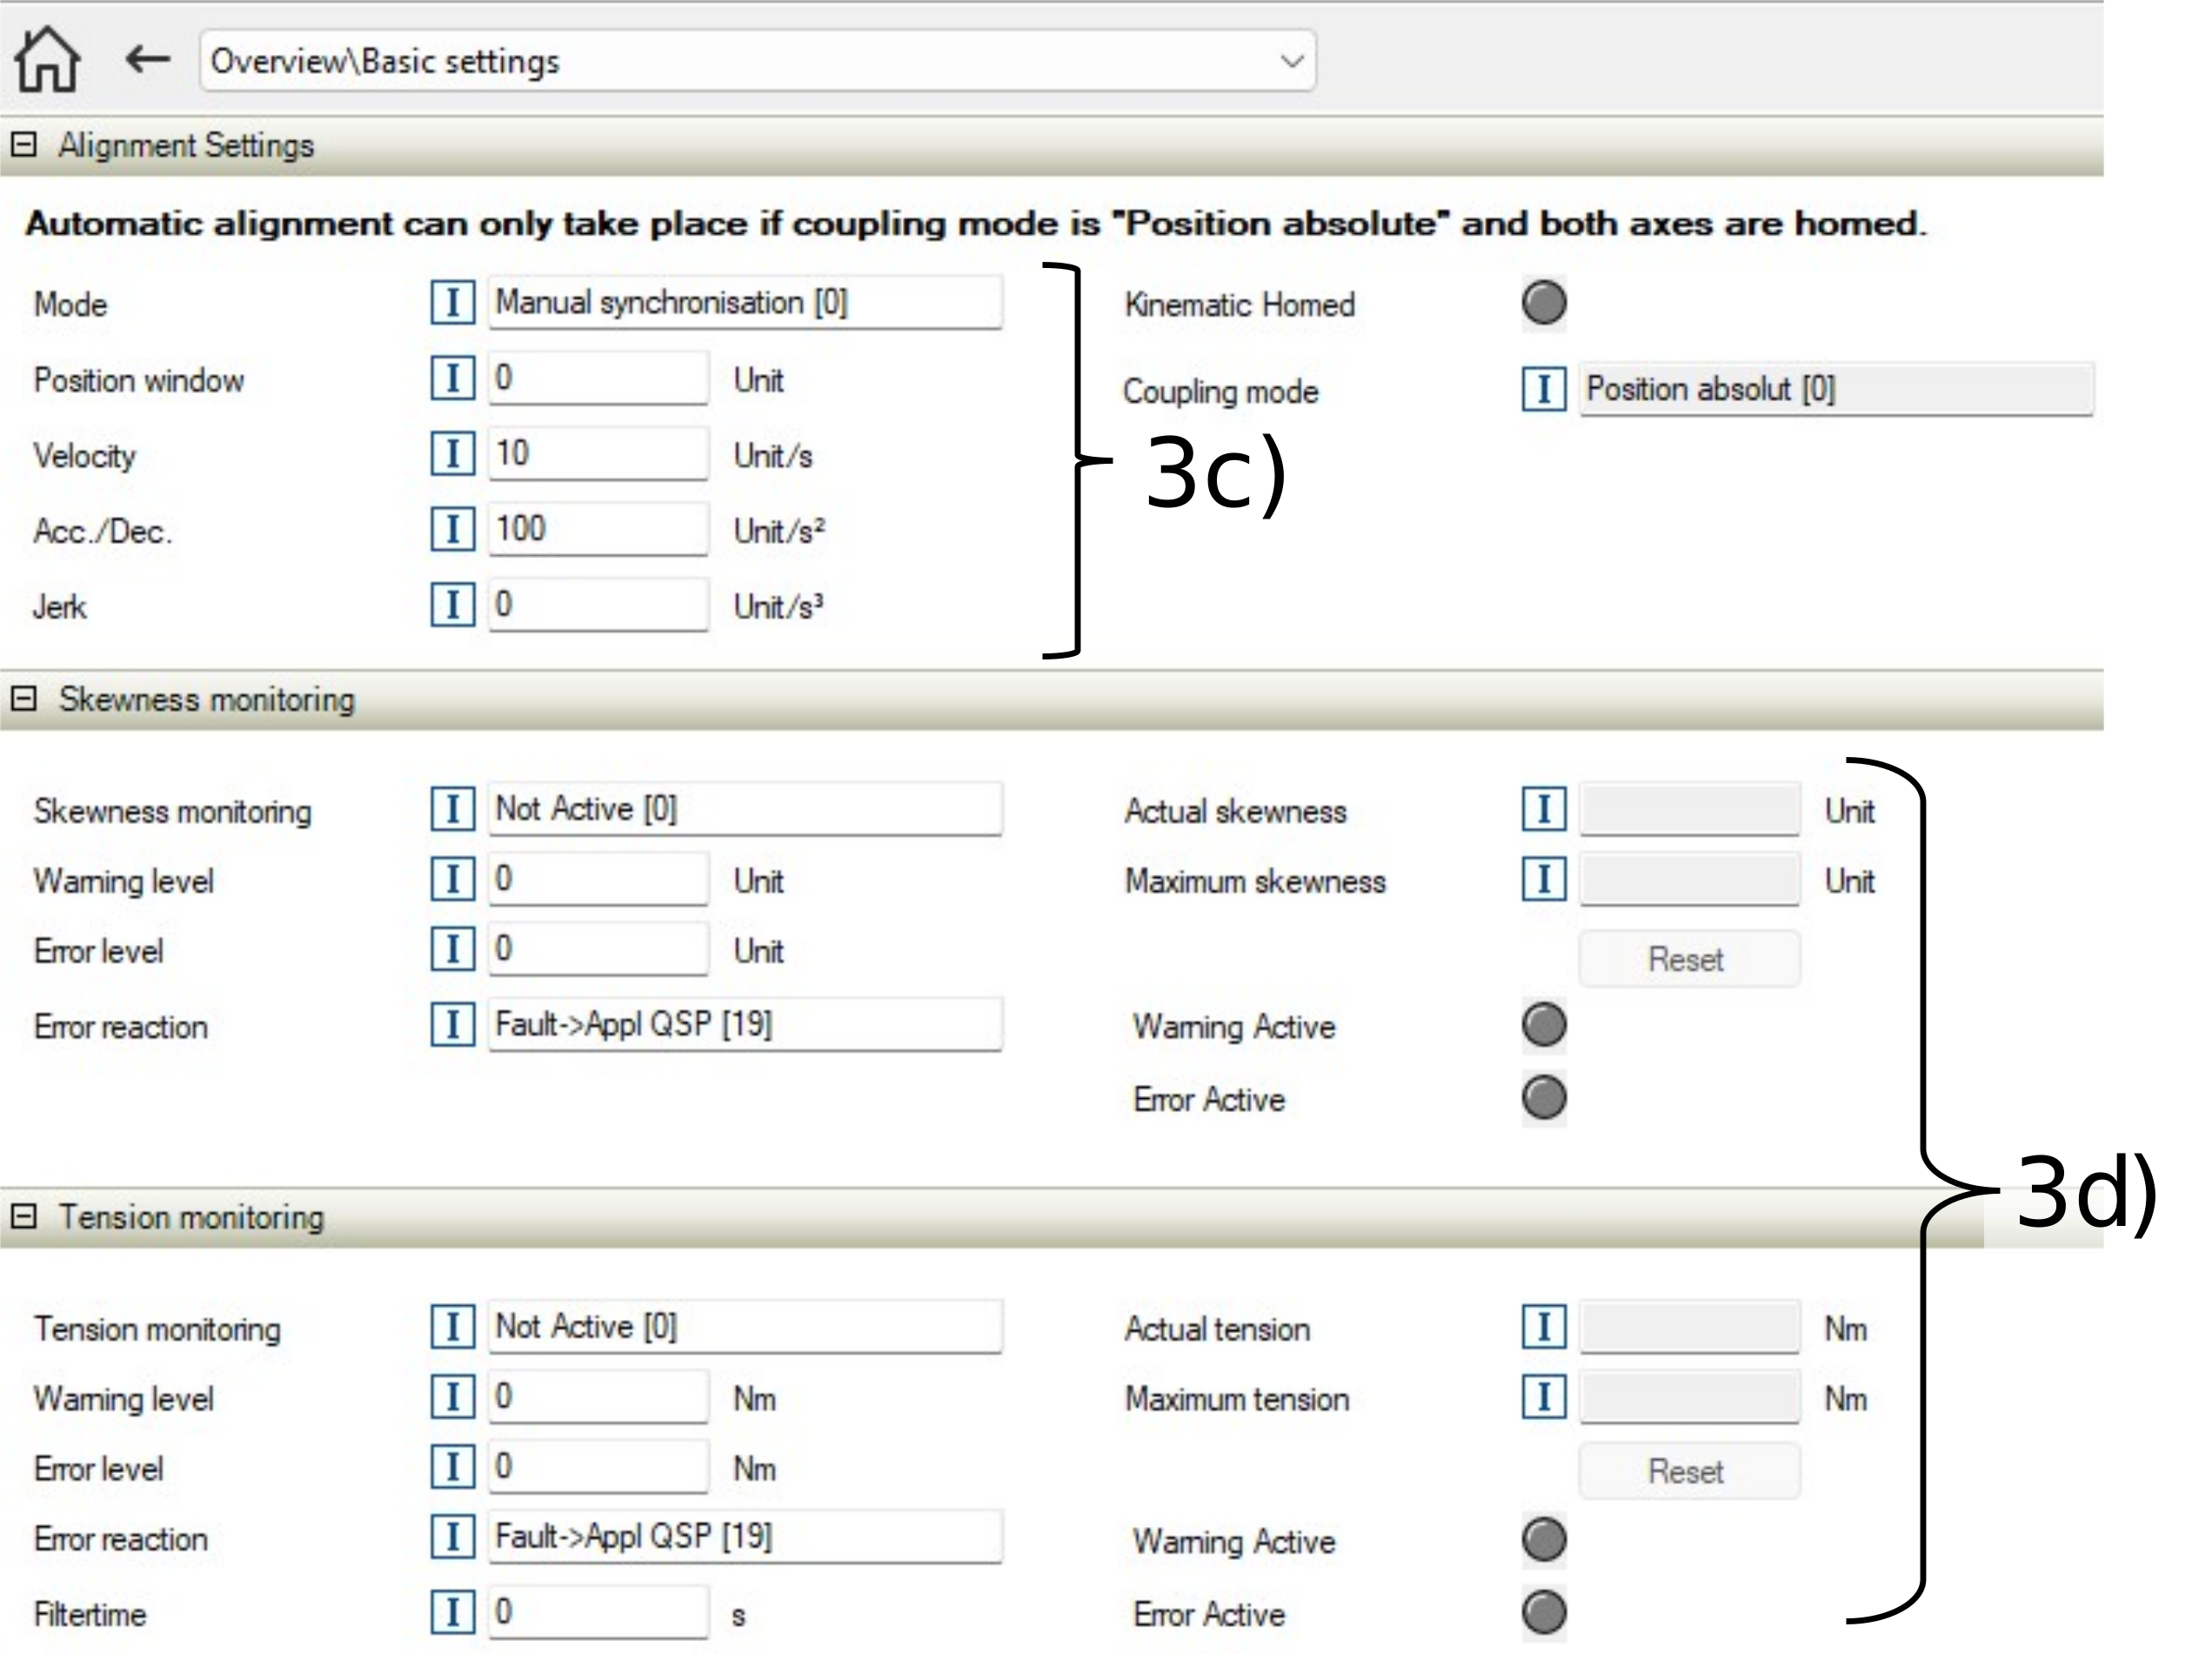
Bei absoluter Positionskopplung muss die Gantry-Achse ausgerichtet werden.Hierzu bietet der Gantry-Knoten zwei Einstellmöglichkeiten. Das kann automatisch (nach Reglerfreigabe) oder manuell (mit dem FB GantryManualControl) erfolgen.
1. automatisch nach Reglerfreigabe
2. manuell über den FB GantryManualControl
-
Die Parametrierung der Funktion kann über die Subindizes 50-54 oder über den LES-Dialog durchgeführt werden.
d) Überwachungsfunktionen einstellen
-
Um Beschädigung der Achse zu verhindern, kann die Schiefstellung und die Verspannung der Gantry-Achse überwacht werden
e) Homing-Reihenfolge einstellen
-
Die Reihenfolge der Referenzfahrten kann ebenfalls über den Gantry-Knoten eingestellt werden. Dazu ist entscheidend, welche Referenziermodi in den unterlagerten Einzelachsen eingestellt sind! Für das Referenzieren sind im Gantry-Knoten folgende Einstellungen möglich:
i. Die Reihenfolge, in der die Achsen die Referenzfahrten durchführen. Beispiel: Zuerst Hauptachse, anschließend Folgeachse
ii. Die Einstellung eines Positions-Offsets, wenn die Achsen nicht auf die identische Position referenziert werden können. Der Versatz kann mit dem Positions-Offset (Subindex 36) kompensiert werden.
iii. Aktivierung/Deaktivierung einer automatischen Ausrichtung nach dem Referenzieren.
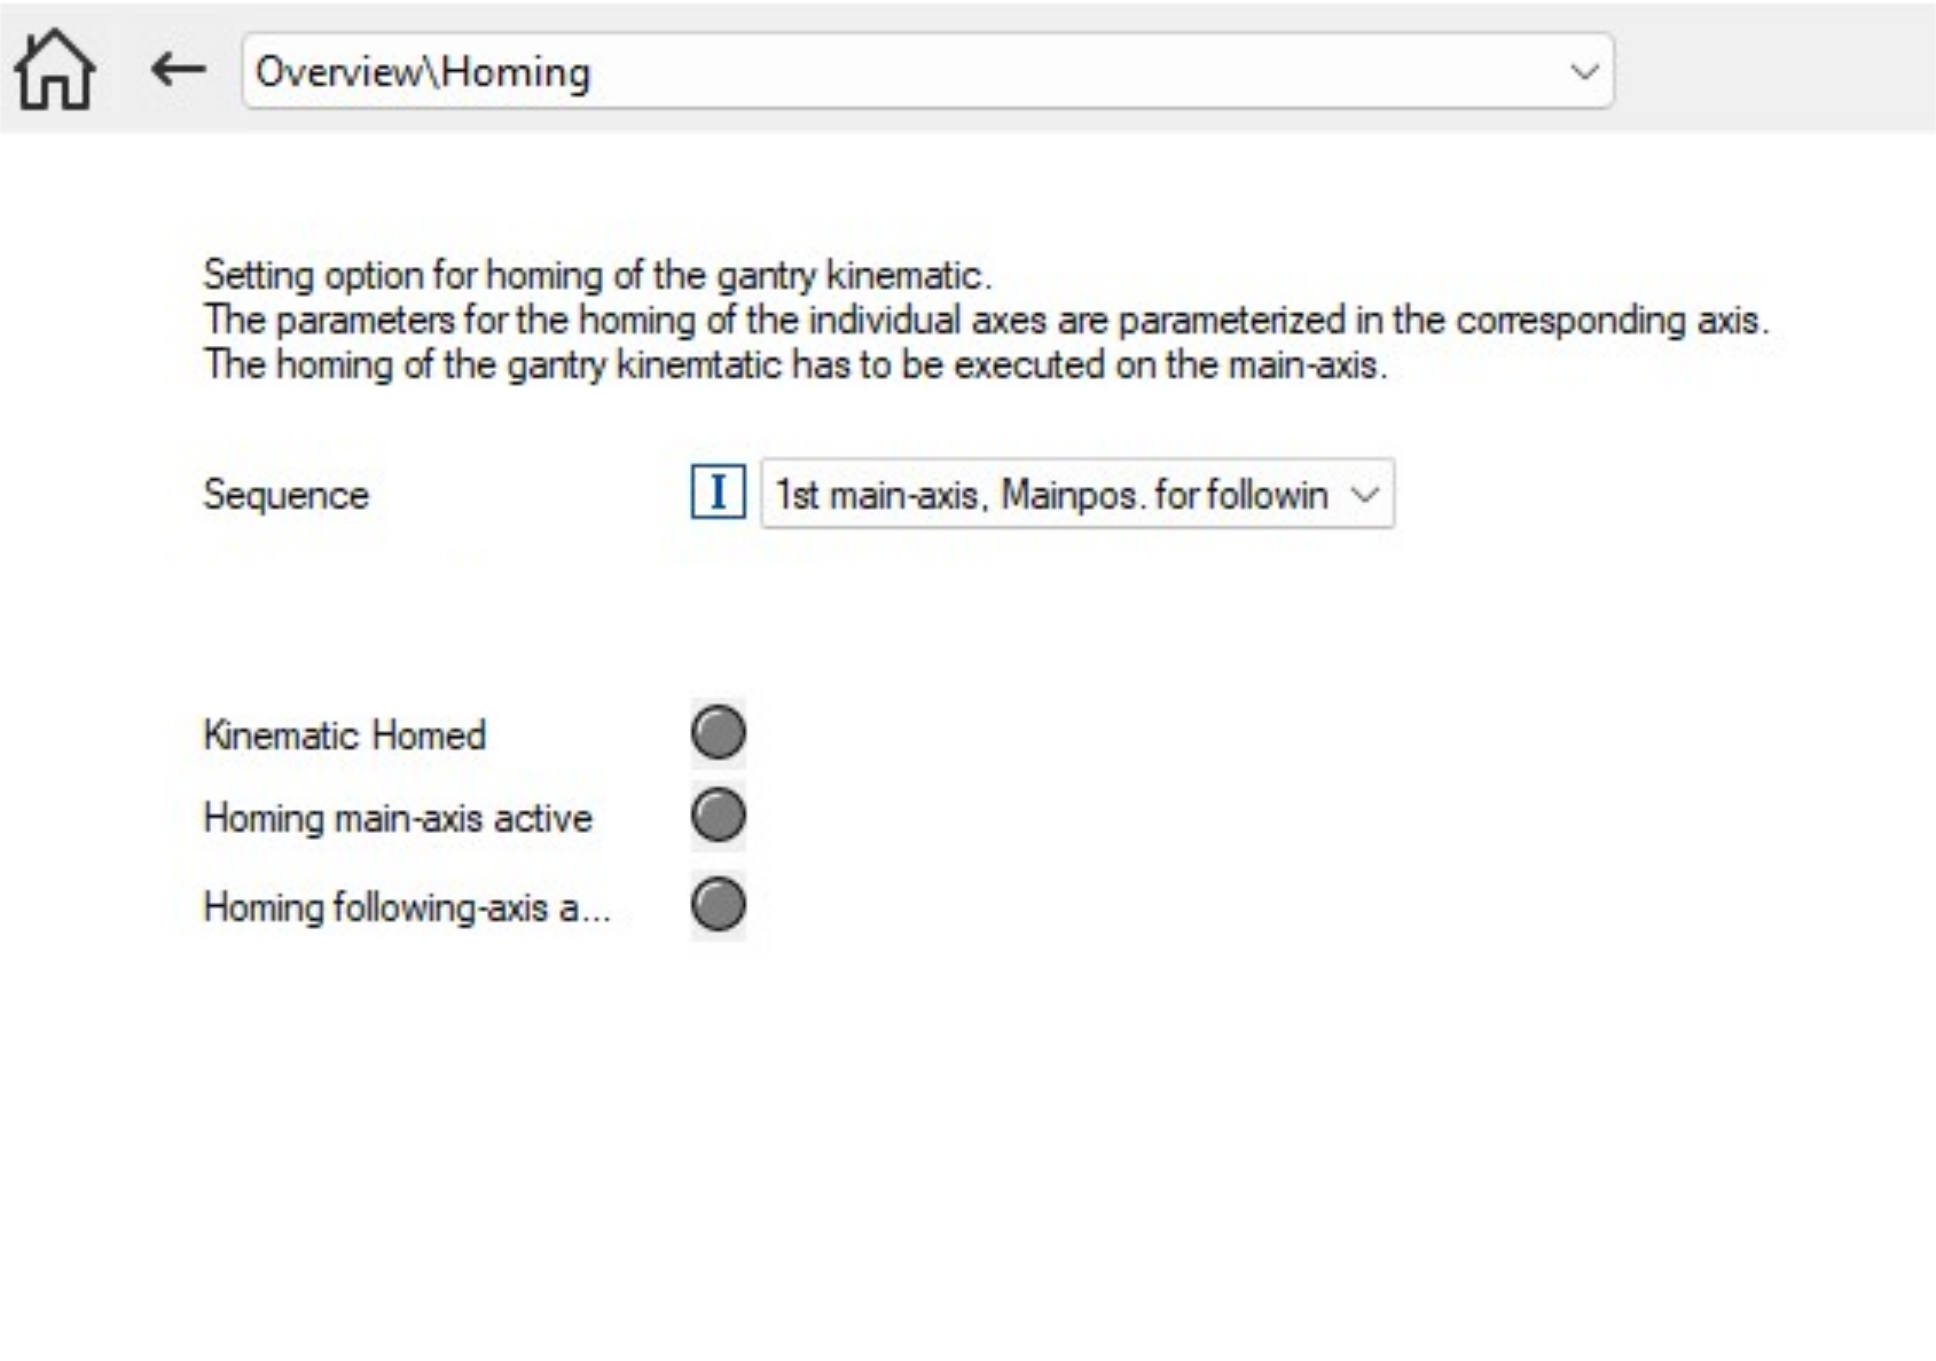
Abbildung 3: Homing der Gantry-Achse über LES-Dialog einstellen
4) Inbetriebnahme und Diagnose durch GantryManualControl
Für die Inbetriebnahme und Diagnose der Gantry-Achse kann der FB L_MK1P_GantryManualControl (siehe Abbildung 4) verwendet werden.
a) Service-Modus
-
Nachdem die Achsen in dem Gantry-Knotengekoppelt sind, lassen sich die Achsen nur noch im Service-Modus getrennt voneinander verfahren. Dieser kann durch den FB L_MK1P_GantryManualControl eingestellt werden, indem xEnableServiceMode aktiviert wird. Der Baustein kann anschließend zum Joggen der Haupt- und der Folgeachse genutzt werden. In der Visualisierung kann über scControlMainAxis und scControlFollowingAxis auf die Steuerung der jeweiligen Achsen zugegriffen werden.
b) Manuelles Ausrichten der Achsen
-
Der FB kann zum manuellen Ausrichten der Gantry-Achse verwendet werden. Dafür muss bei vorhandener Kopplung der Regler freigegeben sein (Kinematik-Status: WaitForSyncIn). Anschließend lässt sich durch xExecuteSyncIn eine automatische Ausrichtung der Achsen erreichen.
c) Diagnose
-
Der Zustand der Gantry-Kinematik sowie mögliche Fehler werden angezeigt
-
Für die Haupt- und Folgeachse (sobald verbunden mit Gantry) werden die aktuelle Position und Drehzahl sowie die wichtigsten Zuständen und Statusmeldungen auf einen Blick angezeigt
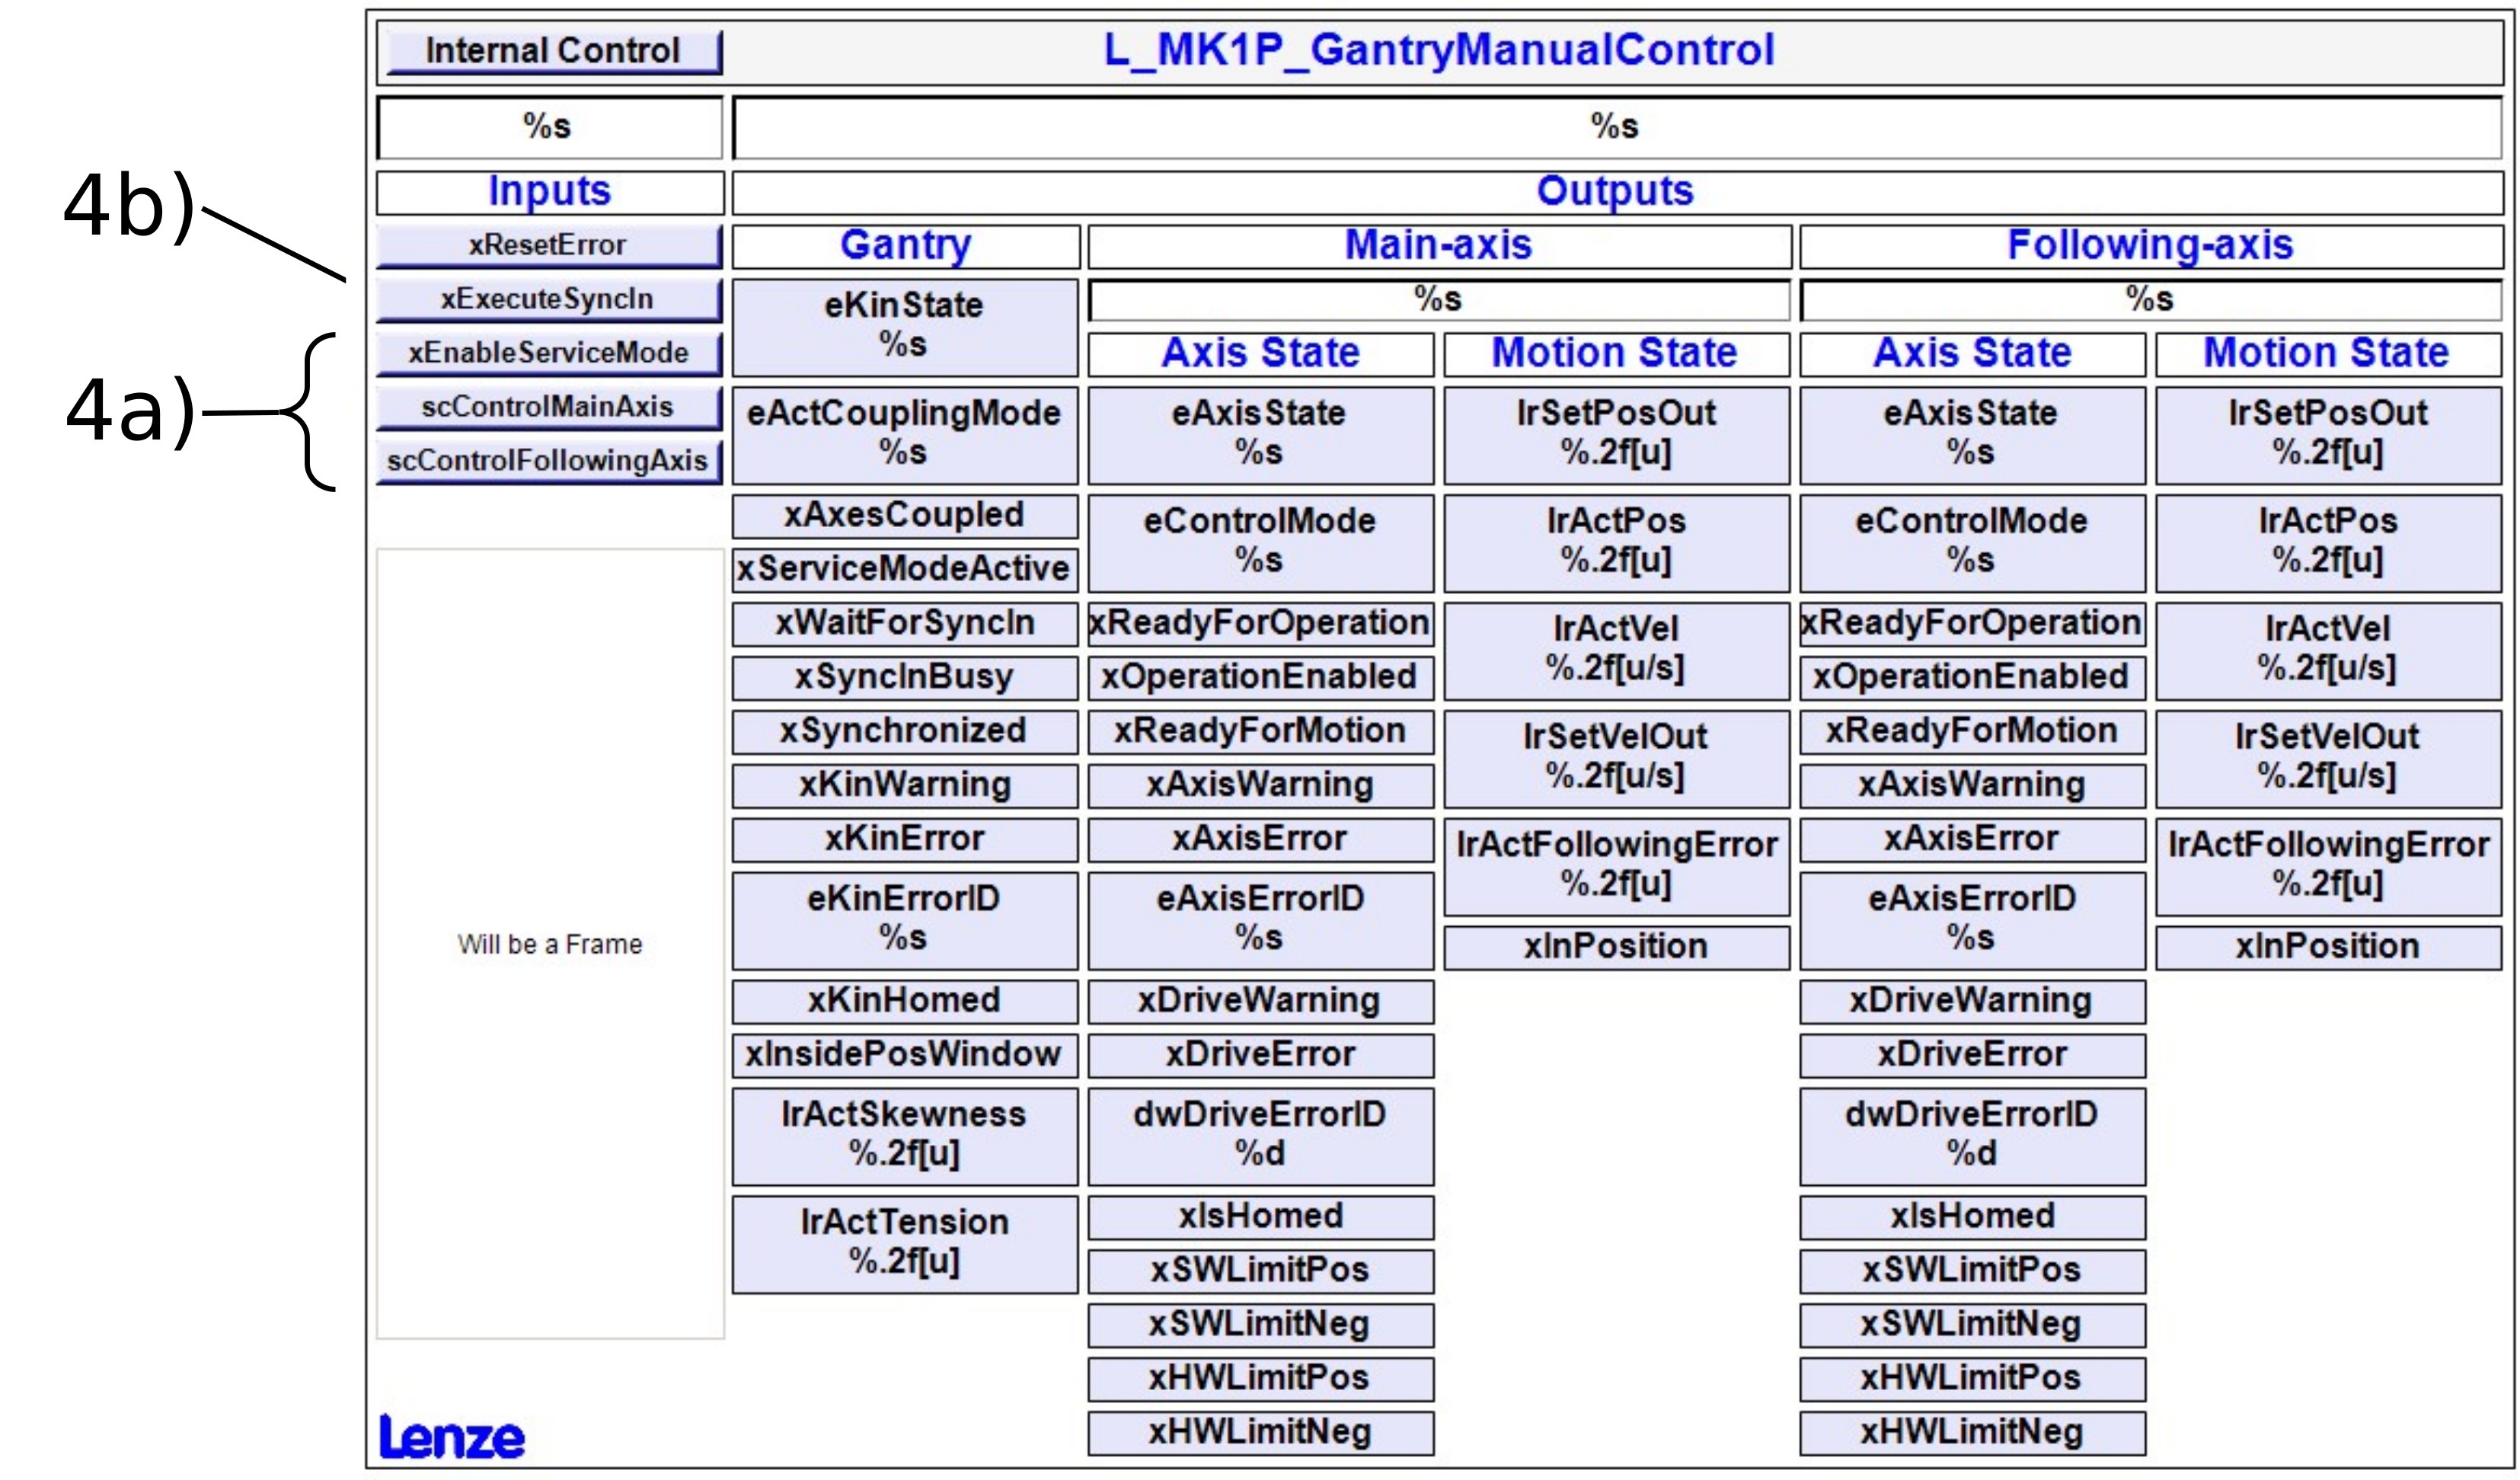
Abbildung 4: Übersicht Funktionsbaustein GantryManualControl
5) Verwendung der Gantry-Achse
Die Gantry-Achse wird nach der Inbetriebnahme wie eine Einzelachse mit den entsprechenden Bausteinen der L_MC1P verwendet. Dabei wird nur die Hauptachse verwendet, die Folgeachse folgt der Bewegung der Hauptachse automatisch.
Für die Benutzung kann beispielsweise der FB L_MC1P_AxisBasicControl genutzt werden, der mit der Hauptachse verbunden wird:
a) Beim Starten des Homings in der Hauptachse wird die gesamte Homing-Sequenz – wie in der Gantry-Kinematik eingestellt – durchgeführt.
b) Die Bewegung der Gantry-Kinematik wird analog zu einer Einzelachsbewegung in der Hauptachse programmiert.